ÇAPABOT V2: стала глибина обробітку на нерівному полі
Коли польове спостереження повертає інженерів до креслень
Перша версія ÇAPABOT пропрацювала чотири місяці на салаті та кабачках. Частина зі штучним інтелектом поводилася як очікувалося: культурну рослину розпізнано з точністю 98%, а пневматичні лапи розводилися і зводилися навколо рослини за 250 мілісекунд.
Проблема була не в програмному забезпеченні. Вона виявилася в ґрунті.
Поле не рівне
З краю поле здається рівним. З-під машини видно, що це не так: горби, западини, колії від трактора, поливні гребені.
У першій версії всі чотири просапні модулі були жорстко закріплені на одному брусі на однаковій висоті. Брус задає висоту від трактора, тож коли ґрунт піднімався або опускався, модулі не могли це відстежити. За один прохід виходило три різні картини одночасно:
- Модуль над западиною заглиблював лапи надто сильно
- Модуль на рівному працював на потрібній глибині
- Модуль над горбом піднімав лапи над ґрунтом
Одна машина водночас і переобробляла, і не обробляла зовсім.
Що це означає на практиці
Для просапної машини глибина і є якістю роботи. Лапа, що йде надто глибоко, зрушує більше ґрунту, ніж потрібно, і підходить ближче до кореневої зони культури. Лапа, що ковзає поверхнею, проходить над бур'яном, не зрізавши його, і ця ділянка рядка лишається неочищеною.
Тобто навіть за справної роботи камери й моделі механіка могла зіпсувати результат. Самої точності розпізнавання не досить.
Що змінилося у другій версії
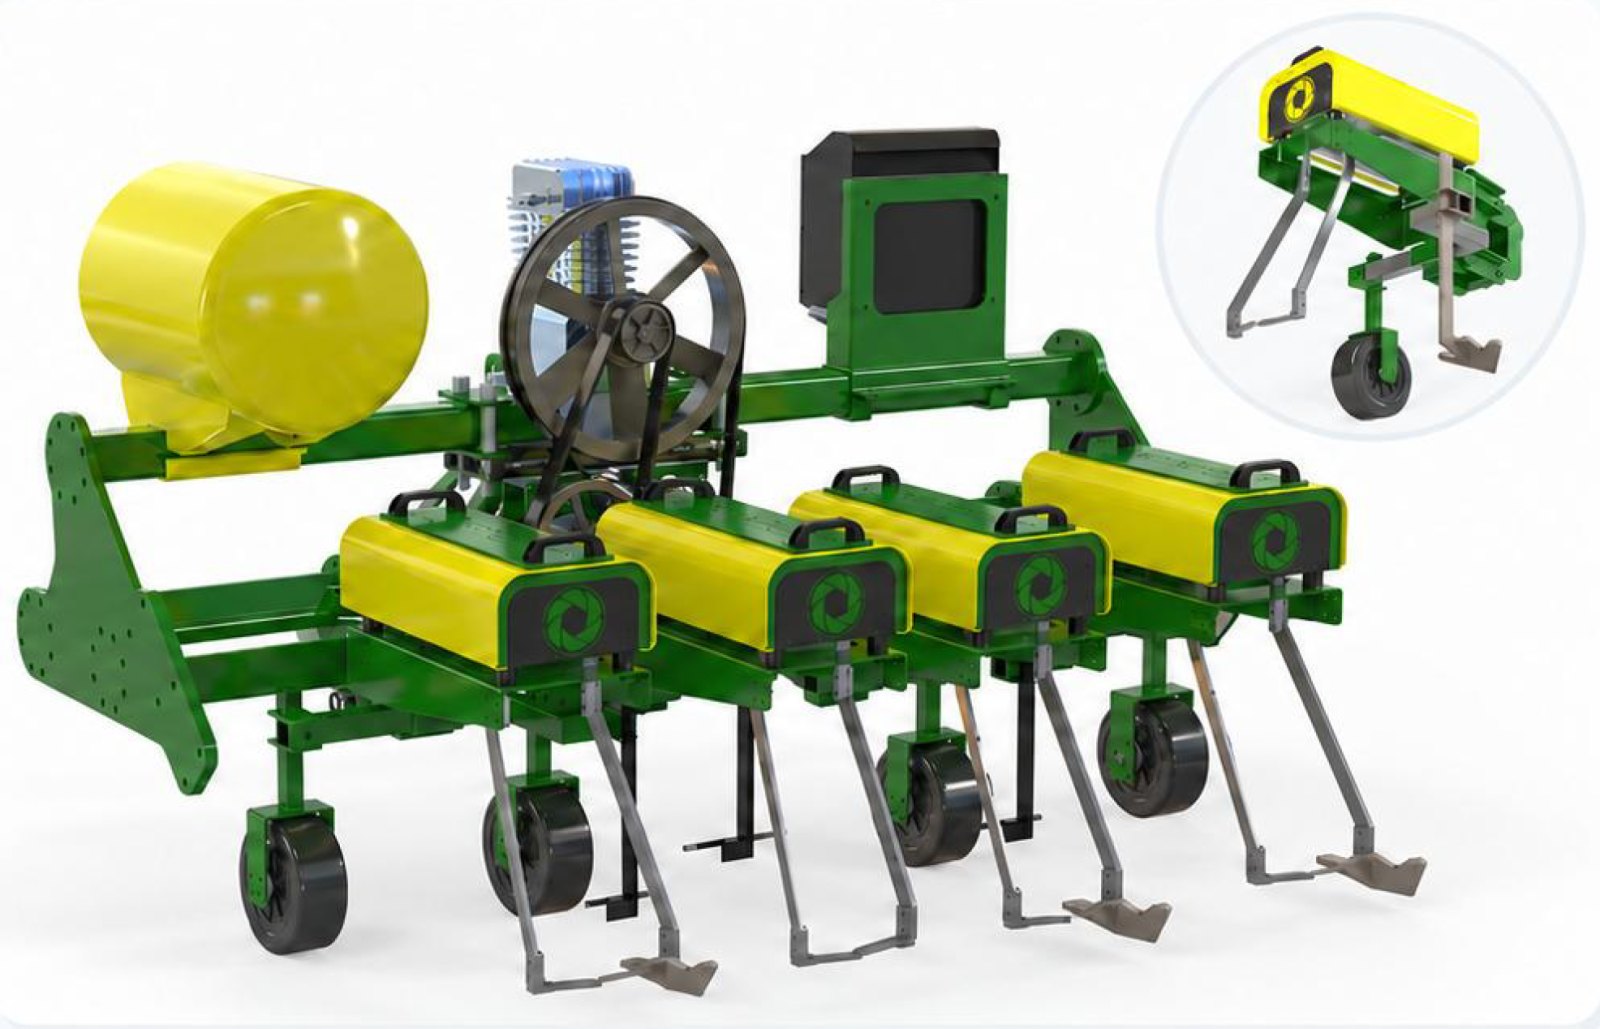
У другій версії ми від'єднали кожен просапний модуль від бруса.
Паралелограмна підвіска. Модуль кріпиться не жорстким хомутом, а комплектом паралелограмних важелів. Корисна властивість цієї геометрії в тому, що вона не змінює кут модуля під час ходу важеля вгору чи вниз. Хоч модуль підніметься, хоч опуститься - він лишається паралельним до ґрунту. На простому шарнірі він нахилявся б уперед або назад за кожного руху, а разом із ним і кут лапи.
Опорне колесо на кожен модуль. Тепер кожен модуль спирається на власне колесо і бере за орієнтир ґрунт безпосередньо під собою. Що робить сусідній модуль, уже не має значення. Чотири модулі - чотири окремі профілі ґрунту.
Стрілчасті лапи. Просапні модулі прибирають бур'ян у рядку, а опційні стрілчасті лапи - міжряддя. Обидві операції завершуються за один прохід: ні ручного прополювання в рядку, ні окремого проходу для міжряддя.
Усі три зміни служать одній меті: утримувати сталу глибину обробітку кожного модуля на нерівному полі.
Глибину вирішено, рядок лишився
Модулі вже копіювали ґрунт, але сама машина й далі йшла туди, куди йшов трактор. На схилі, коли трактор зміщувався з рядка на кілька сантиметрів, разом із ним зміщувалися всі модулі.
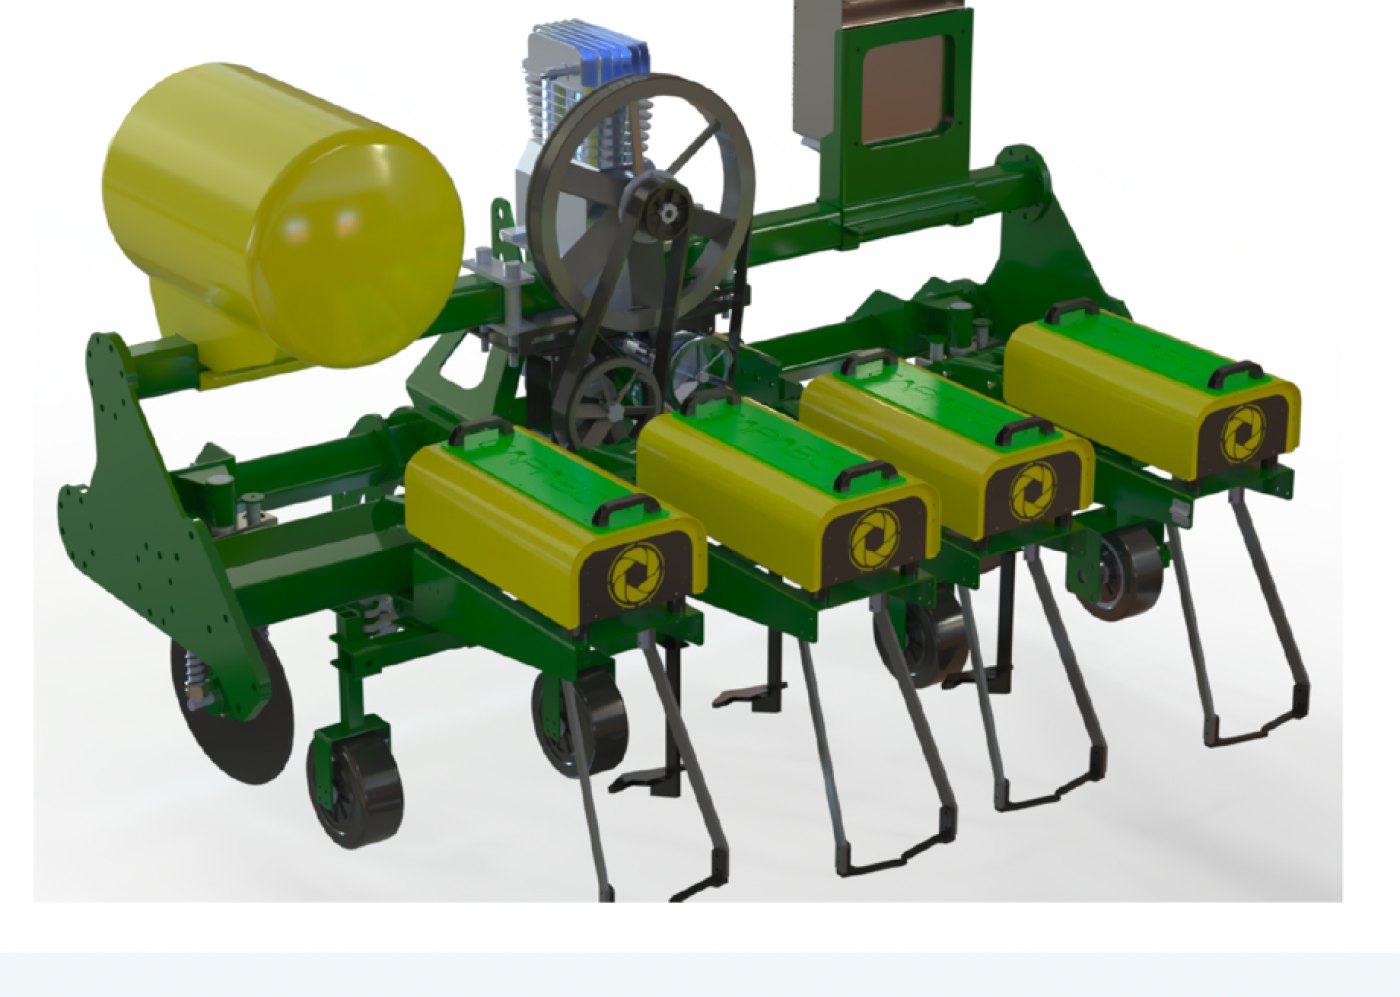
Тому другій версії дали власне наведення. Відхилення, яке бачить камера, стає командою для пневмоциліндра, що повертає пару підпружинених дисків; диски врізаються в ґрунт і повертають раму на рядок. Триточкову навіску лишають вільною в поперечному напрямку - інакше зусилля дисків не дійшло б до рами.
Третя версія пішла ще далі: кількість рядків теж перестала бути сталою. Про це є окрема стаття.
Якщо говорити чесно
Польових вимірювань для другої версії ми поки не маємо. Наведені вище 98% і 250 мс отримані на випробуваннях першої версії та стосуються салату й кабачка. Механіку другої версії спроєктовано, щоб усунути цю проблему; наскільки добре - вимірюватимемо в полі наступного сезону і опублікуємо так само відкрито.
Що далі
ÇAPABOT - одна машина, а скільки рядків вона обробляє, вирішуєте ви. По одному просапному модулю на рядок; конфігурації на чотири та шість рядків готові.
Якщо хочете побачити машину на власному полі, залиште запит на демонстрацію - разом підберемо конфігурацію під вашу культуру.