ÇAPABOT V2: Engebeli arazide sabit çalışma derinliği
Bir saha gözleminin ürünü yeniden tasarlattırması
ÇAPABOT'un birinci sürümü marul ve kabak tarlalarında dört ay çalıştı. Yapay zekâ tarafı beklediğimiz gibi davrandı: kültür bitkisini %98 doğrulukla tespit etti, pnömatik kollar 250 milisaniyede bitkinin etrafından açılıp kapandı.
Sorun yazılımda değildi. Toprakta çıktı.
Tarla düz değil
Bir tarlayı uzaktan bakınca düz sanırsınız. Makinenin altından bakınca öyle olmadığı anlaşılıyor: tümsekler, çukurlar, traktörün tekerlek izleri, sulama sırtları.
V1'de dört çapa modülü de tek bir gövdeye sabit yükseklikte bağlıydı. Gövde traktöre göre hizalandığı için, zemin alçaldığında ya da yükseldiğinde modüller onu takip edemiyordu. Sonuç, aynı geçişte üç farklı davranıştı:
- Çukura denk gelen modülün bıçakları toprağa fazla giriyordu
- Düz zemindeki modül ideal derinlikte çalışıyordu
- Tümseğe denk gelen modülün bıçakları yüzeye çıkıyordu
Tek bir makine, aynı anda hem fazla işliyor hem de hiç işlemiyordu.
Bunun pratikte anlamı
Çapa makinesinde derinlik, işin kalitesinin kendisidir. Çok derin giden bıçak toprağı gereğinden fazla deviriyor ve kültür bitkisinin kök bölgesine yaklaşıyor. Yüzeye çıkan bıçak ise yabancı otu kesmeden üzerinden geçiyor; o sıra temizlenmemiş kalıyor.
Yani kamera ve yapay zekâ doğru çalışsa bile, mekanik taraf sonucu bozabiliyordu. Tespit doğruluğu tek başına yetmiyor.
V2'de ne değişti
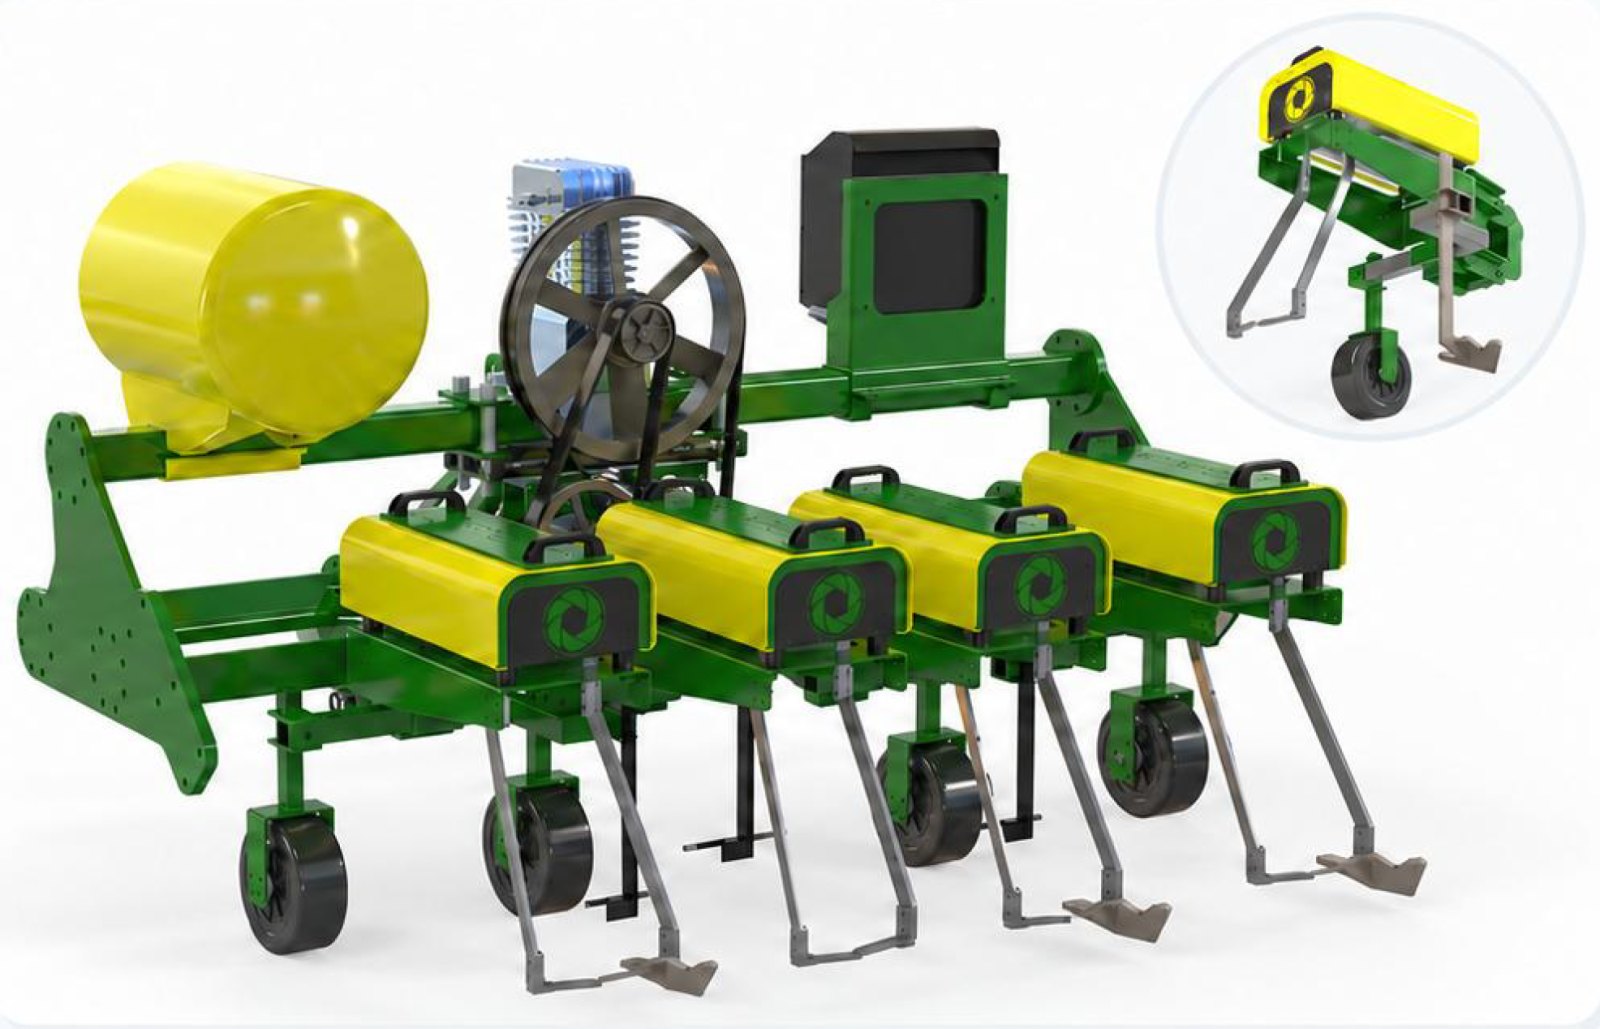
İkinci sürümde her çapa modülünü gövdeden ayırdık.
Paralelogram bağlantı. Modül artık gövdeye sabit bir kelepçeyle değil, paralelogram bir kol takımıyla bağlı. Bu yapının özelliği şu: kol yukarı veya aşağı hareket ederken modülün açısını değiştirmiyor. Modül yükselse de alçalsa da zemine paralel kalıyor. Sabit bir menteşe kullansaydık, modül her hareketinde öne ya da arkaya yatacak, bıçak açısı bozulacaktı.
Modül başına derinlik tekerleği. Her modül kendi tekerleği üzerinde duruyor ve altındaki zemini referans alıyor. Komşu modülün ne yaptığı onu ilgilendirmiyor. Dört modül, dört ayrı zemin profili.
Kaz ayağı bıçaklar. Çapa modülleri sıra üzerindeki yabancı otu temizliyor; sıra aralarını ise opsiyonel kaz ayağı bıçaklar alıyor. İki iş aynı geçişte bitiyor: sıra üstü için el çapası, sıra arası için ayrı bir geçiş gerekmiyor.
Üçünün birlikte amacı tek: engebeli arazide her modülün çalışma derinliğini dengede tutmak.
Derinlik çözüldü, sıra kaldı
Modüller artık zemini takip ediyordu, ama makinenin kendisi hâlâ traktörün gittiği yere gidiyordu. Eğimli arazide traktör sıradan birkaç santim kayınca bütün modüller onunla birlikte kayıyordu.
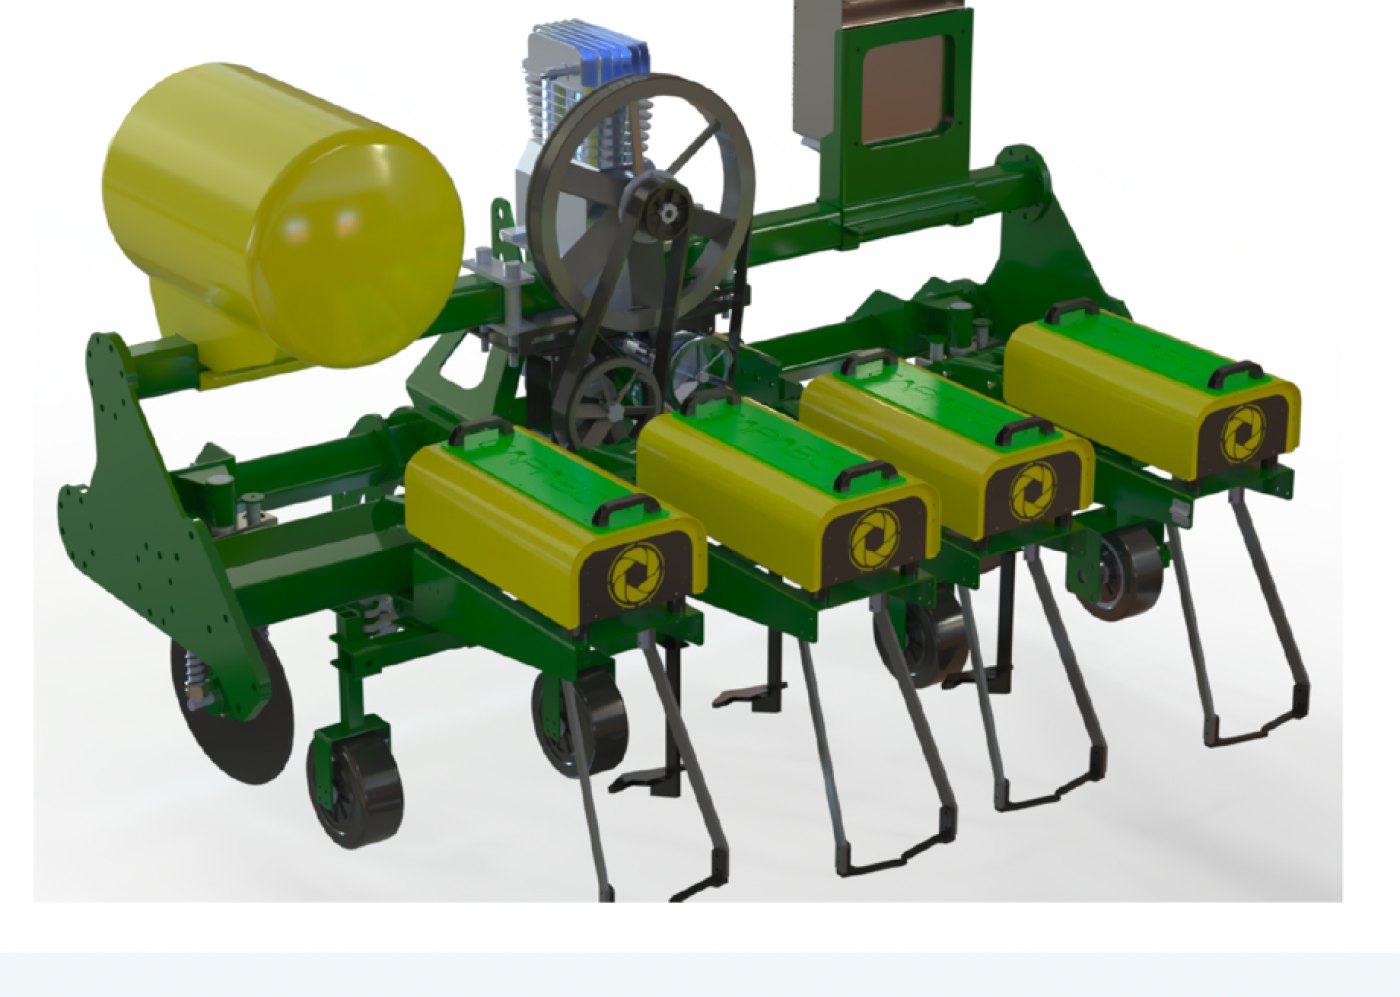
V2'ye bu yüzden kendi yönlendirmesi eklendi. Kameranın gördüğü sapma, yaylı diskleri açılandıran bir pnömatik silindire komut oluyor; diskler toprağa tutunup şasiyi sıraya geri çekiyor. Üç nokta askısında yanal hareket serbestliği bırakılıyor, yoksa disklerin çektiği şasiye ulaşmazdı.
Üçüncü sürümde makine bir adım daha gitti: sıra sayısı da sabit olmaktan çıktı. Onu ayrı bir yazıda anlattık.
Dürüst olmak gerekirse
V2 için henüz paylaşabileceğimiz bir saha ölçümü yok. Yukarıdaki %98 ve 250 ms rakamları V1'in dört aylık denemesinden geliyor ve marul ile kabak için geçerli. V2'nin mekanik tasarımı bu sorunu çözmek üzere yapıldı; ne kadar çözdüğünü önümüzdeki sezon sahada ölçeceğiz. Sonuçları da aynı şekilde paylaşacağız.
Sırada ne var
ÇAPABOT tek bir makine; kaç sıra çapalayacağını siz belirliyorsunuz. Her sıraya bir çapa modülü düşüyor, dört ve altı sıralık yapılandırmalar hazır.
Makineyi kendi tarlanızda görmek isterseniz demo talebi bırakın; ürün tipinize uygun konfigürasyonu birlikte belirleyelim.