Розумна просапна машина для обробітку в рядку на основі штучного інтелекту
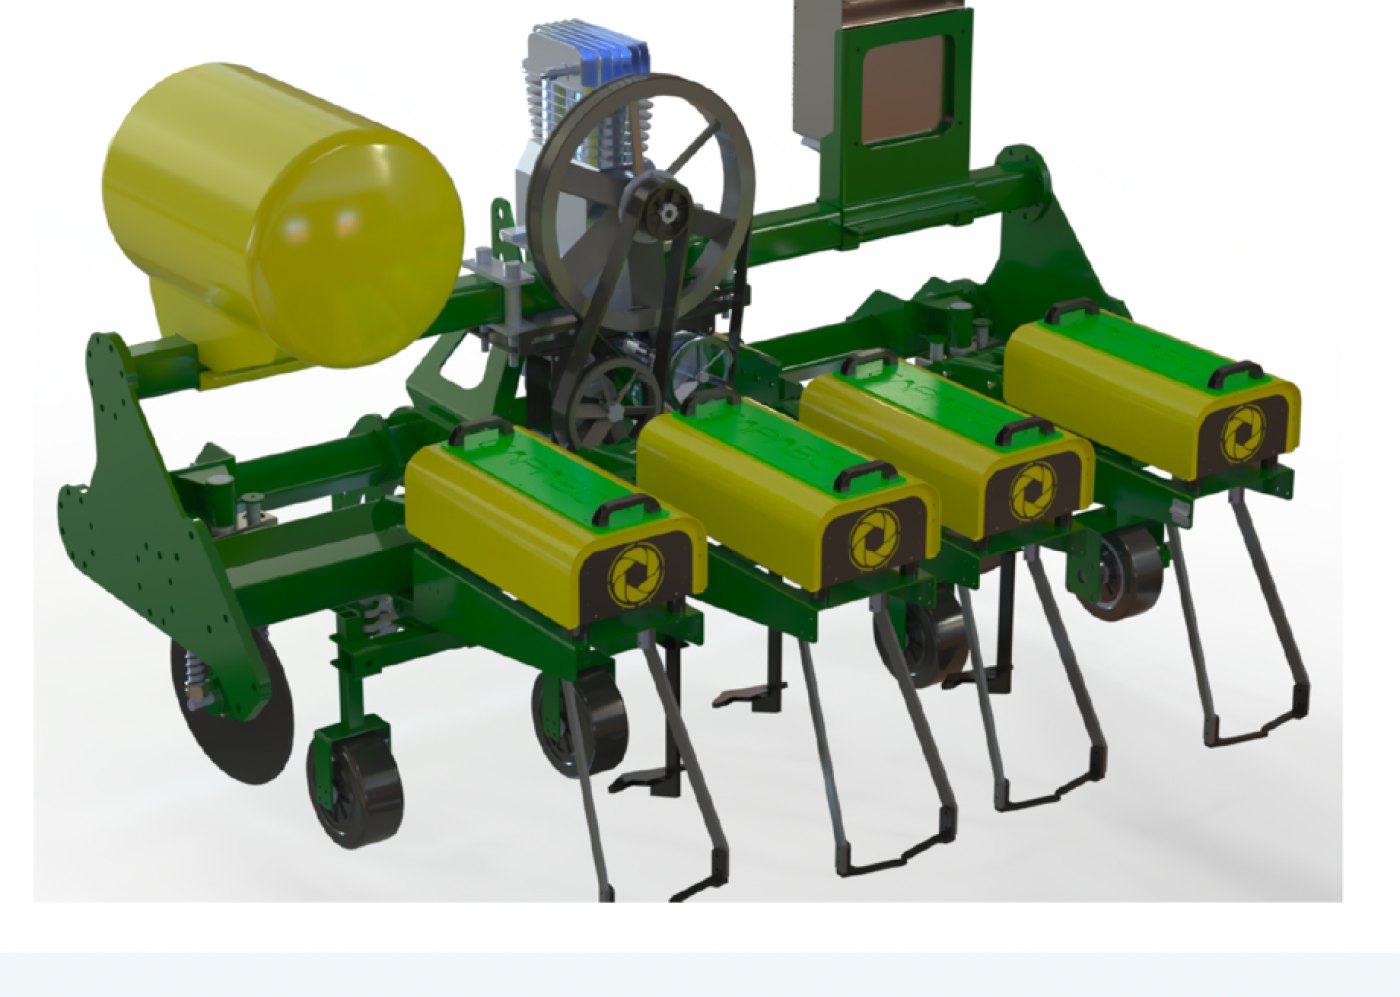
ÇAPABOT навішується на задню триточкову навіску трактора. Компресор, що приводиться в дію від вала відбору потужності трактора, накопичує стиснене повітря в ресивері.
На кожен рядок припадає один просапний модуль. Камера з глобальним затвором на модулі отримує зображення рослин, модель штучного інтелекту SEMRUG розпізнає культурну рослину, а пневматична система розводить і зводить просапні лапи навколо неї.
Таким чином бур'яни в рядку знищуються, а культурна рослина залишається неушкодженою. Міжряддя обробляють опційні стрілчасті лапи, тож обидві операції завершуються за один прохід.
Проблема, виявлена в полі, і зміна, якою її усунули.
Модулі фіксованої висоти на нерівному полі.
Поле не завжди рівне. У першій версії корпуси механізмів працювали на фіксованій висоті, тому на нерівному ґрунті одні лапи заглиблювалися надто сильно, а інші піднімалися до поверхні або виходили з ґрунту.
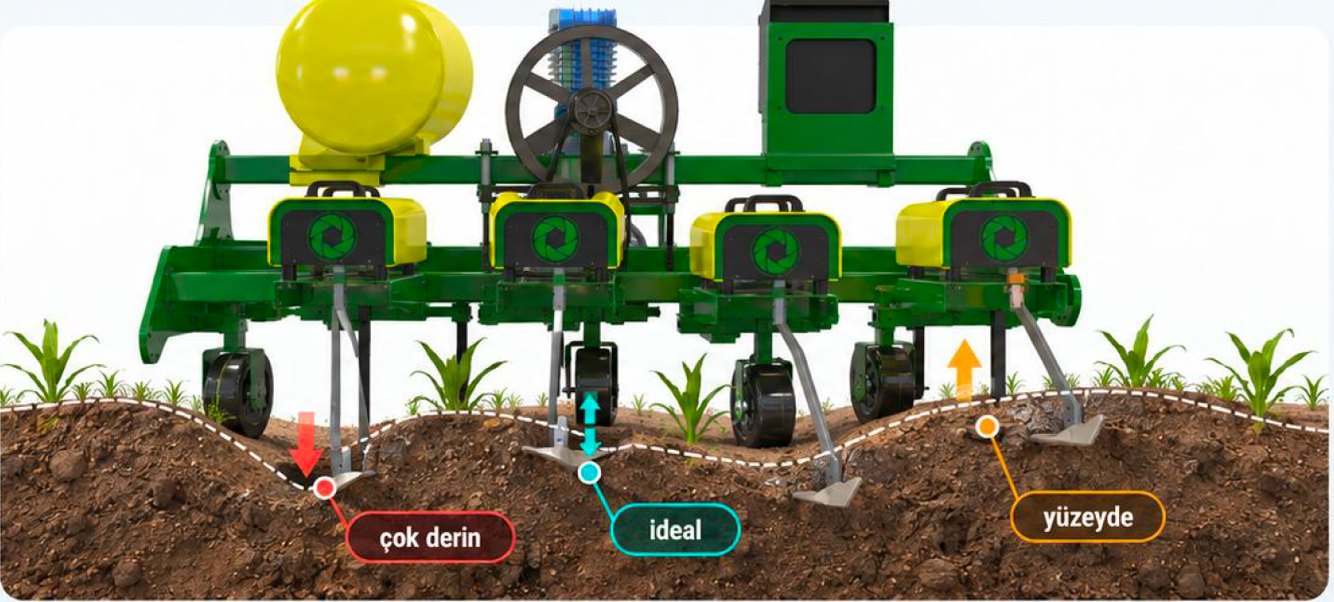
Усі корпуси механізмів працюють на однаковій висоті.
На нерівному ґрунті лапи не витримують сталу глибину обробітку.
Подекуди ґрунт оброблено надмірно, подекуди - недостатньо.
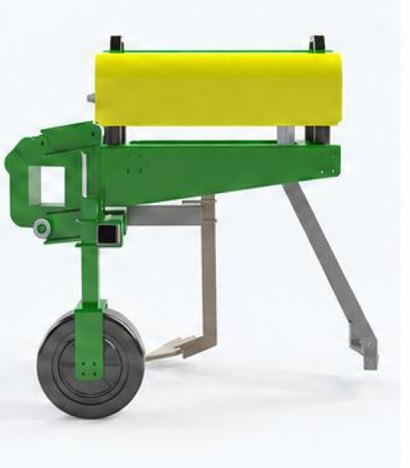
Кожен корпус механізму працює по ґрунту під собою.
У другій версії кожен просапний модуль кріпиться до бруса на паралелограмній підвісці та копіює ґрунт власним опорним колесом.
Мета - утримувати сталу глибину обробітку кожного модуля на нерівному полі.
Кожен корпус отримав незалежне переміщення по вертикалі.
Паралелограм утримує корпус паралельно до ґрунту під час роботи.
Тепер кожен модуль орієнтується на ґрунт безпосередньо під собою.
Модулі прибирають бур'ян у рядку, а стрілчасті лапи - у міжрядді, обидві операції за один прохід.
Ведення по рядку за камерою на схилах, незалежно від трактора.
Щоб машина не збивалася разом із трактором, у другій версії їй дали власне наведення. Відхилення, яке бачить камера, стає командою для пневмоциліндра, що повертає пару підпружинених дисків; диски врізаються в ґрунт і повертають раму на рядок.
Триточкова навіска лишається вільною в поперечному напрямку, щоб керувальний вплив дисків доходив до рами.
Камери визначають відхилення від рядка рослин.
Оцінюються напрямок, величина і швидкість зміни відхилення.
Розподільник 5/3 керується імпульсами, задаючи хід циліндра.
Поперечна свобода на триточковій навісці передає керувальний вплив дисків на раму.
Що змінила третя версія.
ÇAPABOT - одна машина. Скільки рядків вона обробляє, визначає кількість модулів: по одному модулю на рядок.
У ширших конфігураціях компресор замінюють продуктивнішим, ресивер збільшують відповідно, а раму подовжують додаванням профілів. Потужності трактора вистачає в обох випадках.
Кількість модулів відповідає кількості рядків на полі - по одному на рядок.
Ширша конфігурація отримує продуктивніший компресор і більший ресивер.
Для розширення не потрібна нова рама - профілі додають до наявної.
У третій версії рядок відстежується зсувом профілю, на якому висять модулі, а не поворотом дисків.
Модулі кріпляться на спільному брусі й розставляються за вашою схемою сівби.
У третій версії посилено несучу конструкцію та оновлено корпус механізму й схему обробітку.
Жорсткість несучої конструкції підвищено.
Корпус зменшено й полегшено.
Лапа виконує фінішний прохід і знімається, коли не потрібна.
| Навіска | Задня триточкова навіска трактора |
|---|---|
| Привід | Вал відбору потужності (ВВП) трактора, 540 об/хв |
| Джерело повітря | Компресор, 590 л/хв за 1100 об/хв Конфігурація на чотири рядки; ширші отримують продуктивніший компресор |
| Об'єм ресивера | 100 л |
| Привід лап | Просапні лапи з пневматичними циліндрами |
| Регулювання висоти опорного колеса | Регулюється домкратом |
| Стрілчасті лапи | Опційно; обробляють міжряддя |
| Отримання зображення | Одна камера з глобальним затвором на кожен модуль |
|---|---|
| Процесор | Вбудований процесор штучного інтелекту |
| Програмне забезпечення | Власне ПЗ SEMRUG для обробки зображень, ШІ та керування |
| Точність розпізнавання | 98% На салаті та кабачках, за результатами чотиримісячних польових випробувань |
| Перевірені культури | Салат, кабачок |
| Час розведення-зведення лап | 250 мс |
|---|
| Робоча ширина | 2 - 4 м Основний профіль 2 м; кожна деталь на кінцях - 50 см |
|---|---|
| Основний несучий профіль | 2 м, подовжується вставками по 50 см |
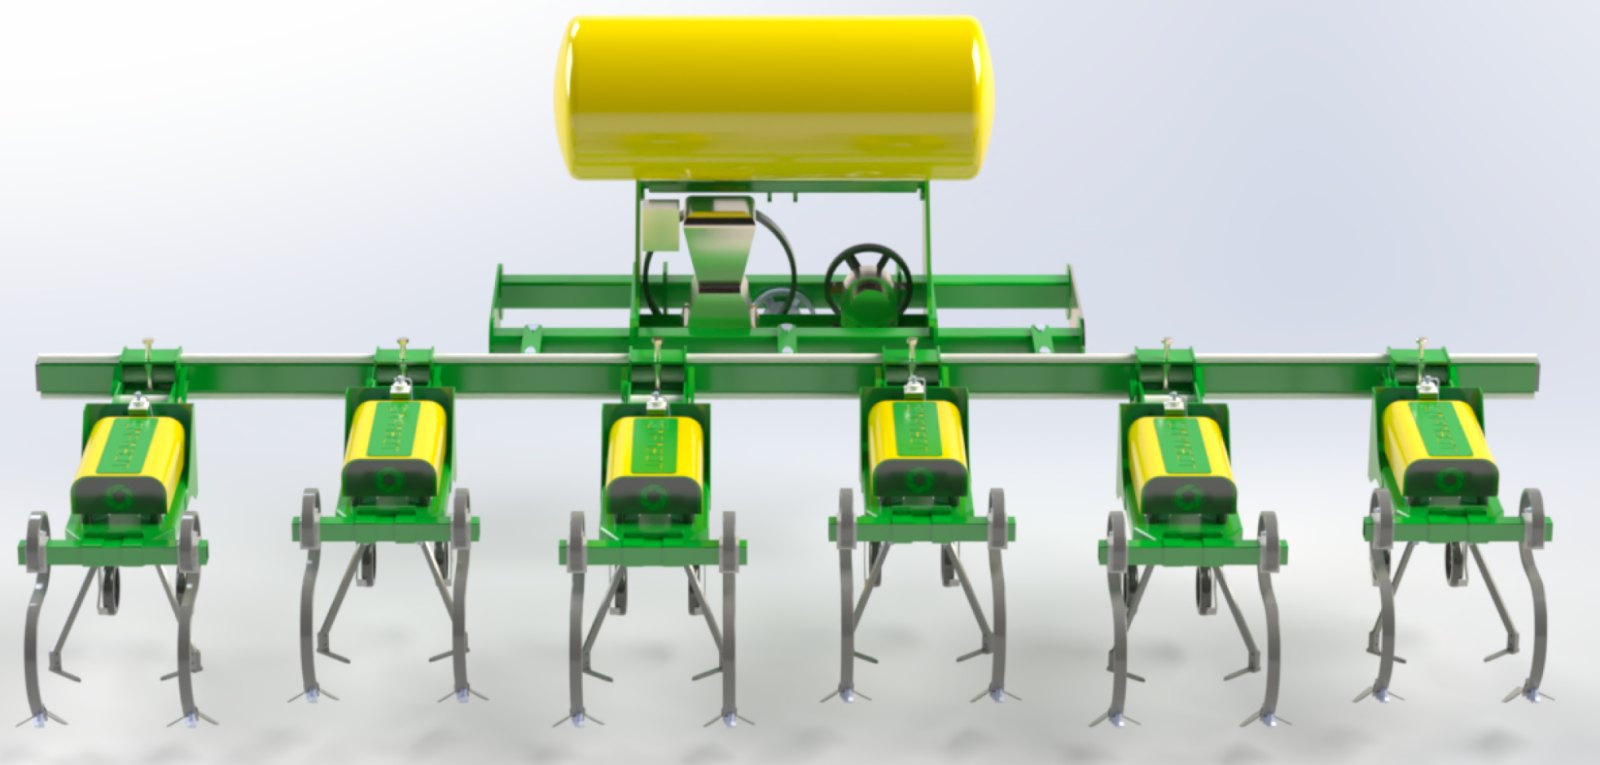
Одна машина, конфігурується за кількістю ваших рядків. Нижче - два приклади; на кожен рядок один просапний модуль.
Чотири просапні модулі, чотири рядки. Конфігурація, перевірена в полі.
Шість просапних модулів, шість рядків - із продуктивнішим компресором, більшим ресивером і рамою, подовженою додаванням профілів.
ÇAPABOT® - зареєстрована торговельна марка SEMRUG.
Залиште запит на демонстрацію, і наша команда разом з вами підбере конфігурацію під вашу культуру.
Запитати демо